
Исследователи представили подход, который позволяет автоматически сопоставлять фотографии интерьеров с поэтажными планами зданий. Проще говоря, система может определить, где именно на плане была сделана фотография — даже если снимок сделан с телефона и без каких‑либо метаданных.
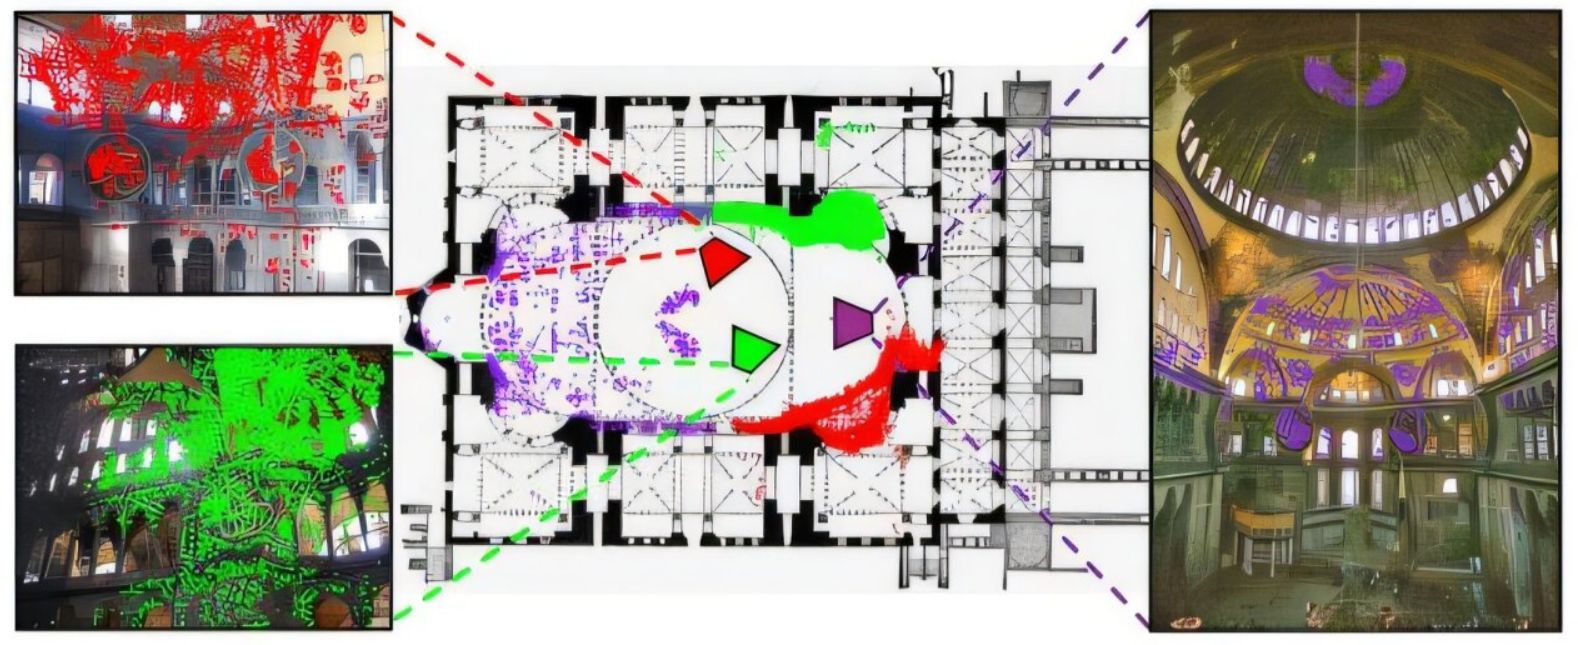
Разработка решает одну из давних проблем компьютерного зрения: как связать двумерное изображение реального помещения с абстрактной схемой здания, где нет текстур, цветов и привычных визуальных ориентиров.
В чём заключалась основная сложность
Фотография и план этажа — это два принципиально разных типа информации.
На фото есть освещение, мебель, тени, текстуры и перспектива. На плане — линии стен, дверей и проходов, часто без масштаба деталей интерьера. Для алгоритмов это почти разные миры.
Ранее подобные задачи решались либо вручную, либо с помощью очень ограниченных сценариев: строго известные здания, точные 3D‑модели или специальные датчики. Универсального решения для обычных фотографий не существовало.
Как работает новый метод
Предложенный подход использует нейросетевую модель, которая учится искать геометрические соответствия между фотографией и планом этажа.
Система анализирует:
— расположение стен и углов;
— дверные проёмы и коридоры;
— относительные расстояния и пропорции помещений;
— возможное положение камеры внутри пространства.
На основе этих данных алгоритм формирует вероятностное соответствие между снимком и конкретной точкой на плане. Если фотографий несколько, точность повышается — модель начинает понимать, как именно человек перемещался по зданию.
Важно, что метод не требует заранее подготовленных 3D‑моделей. Он работает с обычными планами этажей и стандартными фотографиями.
Где это может пригодиться
Практическое применение выходит далеко за рамки академических задач.
Навигация внутри зданий
Торговые центры, больницы, университеты и офисные комплексы часто представляют собой лабиринты. Система может использовать фотографии пользователя, чтобы определить его положение на плане и подсказать маршрут.
Роботы и автономные системы
Сервисные роботы, дроны или системы доставки внутри помещений смогут ориентироваться в зданиях, имея лишь план и визуальные данные с камеры, без сложной предварительной калибровки.
Недвижимость и архитектура
Фотографии помещений можно автоматически привязывать к планам, упрощая работу с каталогами объектов, цифровыми архивами и документацией.
Экстренные службы
В ситуациях, где важно быстро понять, где находится человек внутри здания, такой метод может сократить время реакции.
Почему это важно именно сейчас
Количество визуальных данных растёт быстрее, чем их структурированное описание. Люди постоянно фотографируют помещения, но эти снимки редко имеют точную пространственную привязку.
Новый метод позволяет превратить хаотичный набор изображений в информацию, связанную с реальной геометрией здания. Это шаг к более «понимающему» компьютерному зрению, которое работает не только с объектами, но и с пространством.
Какие ограничения остаются
Авторы подчёркивают, что технология всё ещё развивается.
— точность зависит от качества плана этажа;
— сложные или нестандартные здания усложняют задачу;
— большое количество одинаковых помещений может снижать уверенность алгоритма;
— метод лучше работает с несколькими фотографиями, чем с одной.
Тем не менее даже в текущем виде подход демонстрирует заметный прогресс по сравнению с предыдущими решениями.
Что дальше
Исследователи планируют улучшать устойчивость модели к шуму, искажениям перспективы и неполным планам этажей. Также рассматривается интеграция метода с мобильными устройствами и навигационными системами.
Если такие алгоритмы выйдут за пределы лабораторий, смартфон сможет «понимать», где именно вы находитесь внутри здания, просто анализируя изображение с камеры.
Для пользователей это означает более удобную навигацию, а для разработчиков — новый класс приложений, работающих с пространством, а не только с картинками.
ПОХОЖИЕ НОВОСТИ