
Робот-присоска по-осьминожьи: как биомимикрия меняет захваты
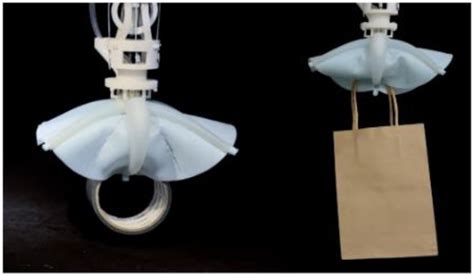
Исследователи создали роботизированную присоску, которая адаптируется к форме, текстуре и неровностям поверхности объектов — подобно щупальцам осьминога. Это не просто механизм «схватить и держать», а пример «телесного интеллекта»: здесь сама механика регулирует захват. Как это работает и зачем это нужно — рассказываем ниже.
Почему осьминог стал вдохновением для инженеров
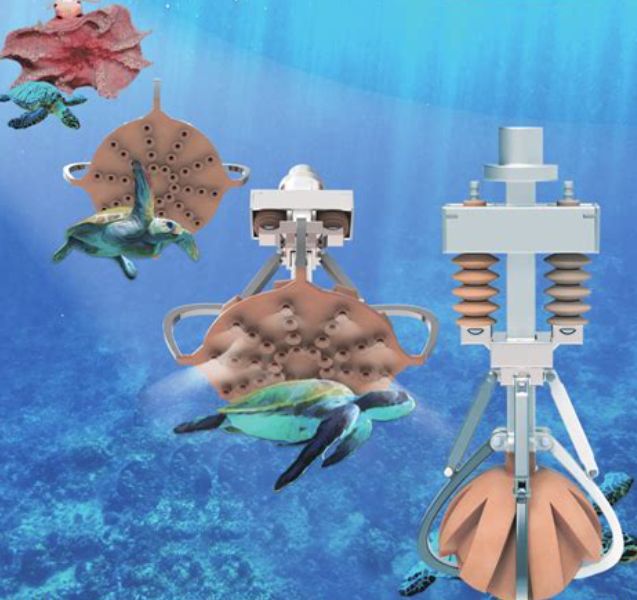
Осьминоги обладают уникальным захватом: сотни присосок на их щупальцах способны сцепляться с объектами любой формы даже в сложных условиях — под водой, в движении, на скользкой поверхности. Они адаптируются, чувствуют текстуру и удерживают добычу без сложных команд от мозга. Этот природный механизм заинтересовал учёных, работающих в области мягкой робототехники.
Как устроена присоска-робот
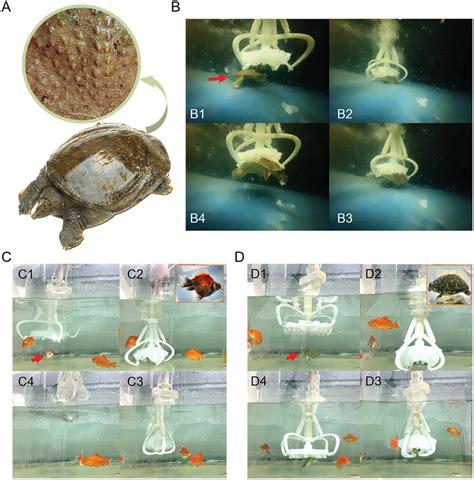
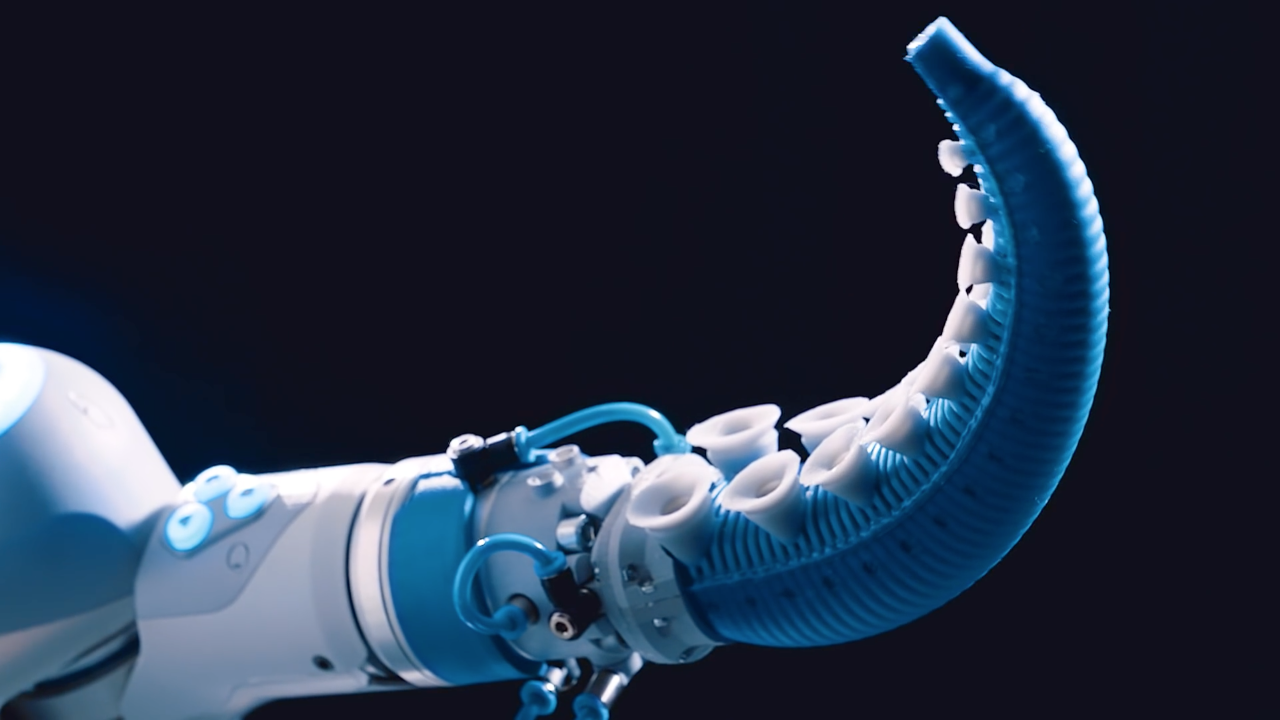
Присоска построена из гибкой силиконовой мембраны с системой внутренних каналов. Эти каналы заполняются воздухом или жидкостью, деформируя поверхность, создавая разрежение и обеспечивая плотное прилегание. Особенность в том, что устройство не требует внешних сенсоров: внутренняя структура позволяет определять плотность контакта и автоматически подстраиваться под объект.
Такой подход называют примером телесного интеллекта — когда само тело устройства реагирует на окружающую среду, не полагаясь на внешние алгоритмы управления.
Где это может использоваться
1. Сельское хозяйство
Присоски уже тестируются в роботах для сбора фруктов и овощей. Такие системы могут аккуратно захватывать черри, клубнику или виноград, не повреждая их.
2. Медицина
Миниатюрные присоски можно будет использовать в хирургических инструментах или внутрикапсульных роботах для мягкого взаимодействия с тканями организма.
3. Подводные работы
Устройства с таким захватом особенно полезны в морской инженерии, где требуются точные и безопасные манипуляции в нестабильной среде.
4. Производство
Гибкие захваты подходят для упаковки, сортировки и перемещения хрупких или нестандартных объектов без перенастройки оборудования.
Преимущества и текущие ограничения
Преимущества:
-
Простота конструкции
-
Высокая адаптивность к поверхности
-
Отсутствие жёстких механических частей
-
Безопасность при работе рядом с людьми
Недостатки:
-
Относительно низкая сила удержания
-
Задержка реакции по сравнению с сервоприводами
-
Необходимость дальнейшей миниатюризации для медицинских целей
Куда движется разработка
Учёные уже работают над уменьшением размера присосок до микроуровня, чтобы использовать их в хирургии и микромеханике. Параллельно разрабатываются версии с чувствительными материалами, реагирующими на температуру, влажность и давление. В дальнейшем такие системы будут интегрироваться с ИИ и адаптивным управлением.
Заключение
Робот-присоска, вдохновлённая осьминогом, демонстрирует, как мягкие и адаптивные системы могут эффективно заменить сложные и дорогие захваты в ряде задач. Это не просто бионическое подражание, а новый подход к взаимодействию машины и среды. Такие технологии уже сегодня находят применение в промышленности, аграрном секторе, медицине и подводных роботах — и это только начало.
Остались вопросы? Задавайте их в комментарии, и мы постараемся ответить на них.
ПОХОЖИЕ НОВОСТИ