
Ещё недавно слово «робот» вызывало образ машины размером с чемодан, максимум — с ладонь. Теперь исследователи показывают устройства, которые почти теряются на кончике иглы. Они не просто движутся, а умеют выполнять запрограммированные действия, ориентироваться в среде и работать без внешнего управления.
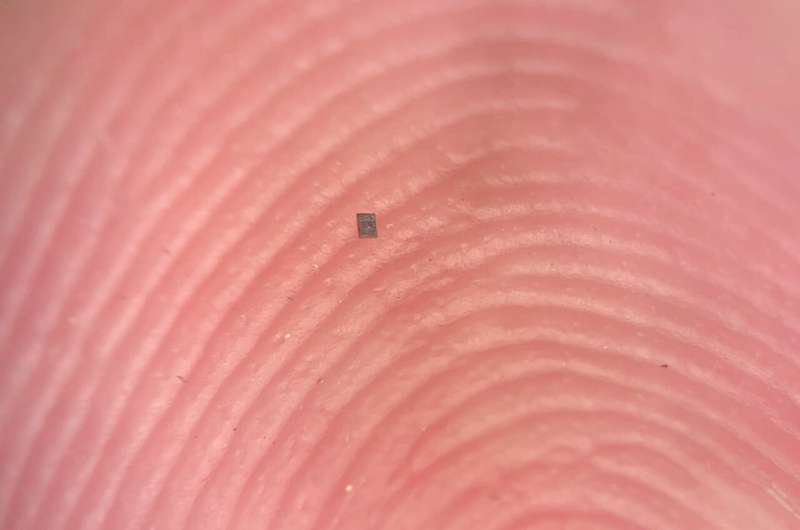
Насколько они малы и почему размер здесь решает всё
Новые роботы относятся к классу микророботов. Их размер — порядка сотен микрометров. Для ориентира: толщина человеческого волоса — около 70 микрометров. То есть речь идёт о масштабах, где обычные моторы, батареи и платы просто не помещаются.
Почему размер принципиален:
— такие объекты могут работать в средах, куда не проникнет ни инструмент, ни классический робот;
— на микроуровне начинают доминировать другие физические силы — вязкость, поверхностное натяжение, электростатика;
— любой лишний элемент сразу «съедает» половину конструкции.
Поэтому уменьшить обычного робота — невозможно. Нужно заново переосмыслить саму идею движения, управления и питания.
Кто и где это сделал
Разработку представила исследовательская группа из академической среды, работающая на стыке микроэлектроники, робототехники и материаловедения. Эксперименты проводились в лабораторных условиях с использованием технологий микрофабрикации, близких к тем, что применяются при производстве чипов.
Когда это стало возможным: именно сейчас, потому что совпали сразу несколько направлений — миниатюризация электроники, прогресс в беспроводной передаче энергии и развитие алгоритмов управления, рассчитанных на крайне ограниченные ресурсы.
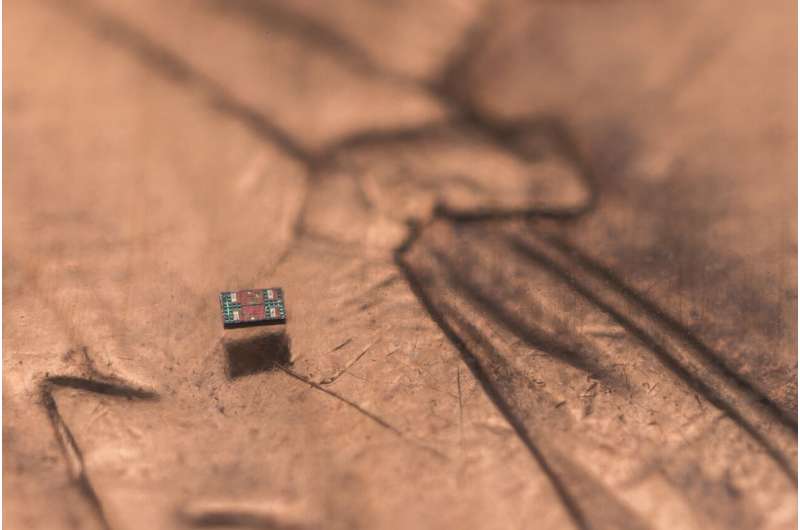
Как они двигаются без моторов и колёс
На микроуровне привычная механика перестаёт работать. В этих роботах движение основано не на вращающихся деталях, а на взаимодействии с внешними полями.
Используются управляемые магнитные поля. Робот содержит микроскопические магнитные элементы, которые реагируют на изменение поля. За счёт этого он может поворачиваться, перемещаться и выполнять запрограммированные траектории.
Важно: робот не «думает» о каждом шаге в реальном времени. Его поведение задаётся заранее — как сценарий, который активируется при определённых условиях поля.
Где здесь автономность, если есть внешнее поле
Ключевой вопрос: можно ли считать такой объект автономным, если он использует внешнее магнитное поле?
Автономность здесь не в источнике энергии, а в логике поведения. Робот не управляется вручную джойстиком и не получает команд в моменте. Он следует заранее загруженной программе и реагирует на изменения среды по заложенным правилам.
Это похоже на автономный зонд, который летит на автопилоте, даже если питание и связь обеспечиваются извне.
Как они «понимают», что делать
Программируемость достигается за счёт встроенных логических элементов на микроуровне. Роботы могут:
— менять режим движения;
— выполнять последовательности действий;
— реагировать на простые сигналы среды.
При этом их «память» и вычислительные возможности крайне ограничены. Это не мини‑компьютер, а скорее аппаратный автомат с чётко заданной логикой. Именно такая простота и делает систему надёжной в микромасштабе.
Сколько их можно сделать и почему это важно
Одна из сильных сторон технологии — массовость. Такие роботы изготавливаются не поштучно, а сразу сотнями и тысячами на одной подложке.
Это меняет подход:
— ценность смещается от одного сложного робота к коллективу простых;
— задачи решаются за счёт количества и распределённой работы;
— отказ отдельных элементов перестаёт быть критичным.
Именно поэтому исследователи всё чаще говорят не о «роботе», а о «рое» микророботов.
Зачем всё это: реальные сценарии, а не фантастика
Самые очевидные области применения лежат там, где нужен доступ в труднодоступные зоны.
В медицине — доставка лекарств в строго заданную область, работа с тканями на микроуровне, исследования внутри организма без хирургического вмешательства.
В материаловедении — сборка микроструктур, ремонт поверхностей, работа внутри микротрещин.
В науке — изучение процессов, которые невозможно наблюдать с помощью неподвижных датчиков.
При этом до клинического применения ещё далеко. Сейчас речь идёт о принципе: можно ли вообще создать управляемую автономию в таких размерах. Ответ, по сути, уже получен.
Какие ограничения пока не удалось обойти
Несмотря на впечатляющий результат, у технологии есть жёсткие рамки.
— сложность программ остаётся минимальной;
— требуется внешняя система генерации магнитных полей;
— точность управления снижается в сложной среде;
— полноценные сенсоры пока трудно встроить в такой масштаб.
Это не готовый продукт, а фундамент для следующих поколений разработок.
Почему это больше, чем просто рекорд миниатюрности
Главное здесь не размер ради размера. Эти микророботы показывают, что автономность — это не обязательно мощный процессор и аккумулятор. Иногда достаточно правильно выбрать физический принцип и логику управления.
Такие проекты меняют само представление о том, каким может быть робот: не обязательно большим, не обязательно сложным, но обязательно адаптированным к своей среде.
ПОХОЖИЕ НОВОСТИ